精彩回顾 | “Robot Learning”第一期青年学者论坛:机器人感知与机器人决策
8月26日晚,Robot Learning 青年学者论坛第一期——“机器人感知与机器人决策”在爱迩思学术前沿论坛顺利举办。
本次论坛由西北工业大学计算机学院郭斌教授担任学术召集人,边思振教授担任主持人。聚焦机器人触觉感知、触觉数据与具身智能大模型等前沿方向,邀请到李高峰、崔少伟、郝孝帅几位来自高校、科研机构及产业界的青年学者,共同探讨触觉感知技术的发展趋势与未来方向。
从仿生皮肤到灵巧操作:触觉感知的技术突破
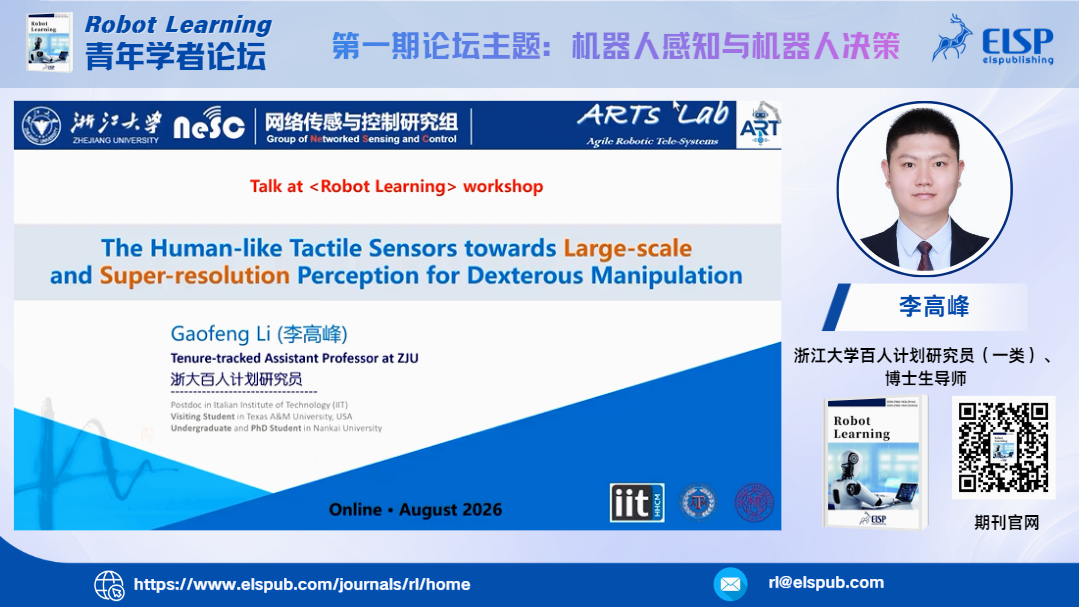
在机器人灵巧操作中,如何让机器人像人一样感知接触、压力和形变,一直是机器人感知领域的重要挑战。
李高峰老师围绕仿生触觉传感器与机器人灵巧操作展开分享。针对机器人在精细操作中缺乏高质量触觉感知的问题,报告介绍了基于人体皮肤感知机理的仿生触觉技术路线,并分享了在曲面感知、多点接触、多轴力感知和高精度定位等方面的研究进展。通过柔性材料、仿生结构与智能算法的结合,进一步提升机器人对接触、形变和力信息的感知能力,为机器人实现更加灵巧、精准的操作提供支持。
从“采集触觉”到“理解触觉”:视触觉数据与基座模型
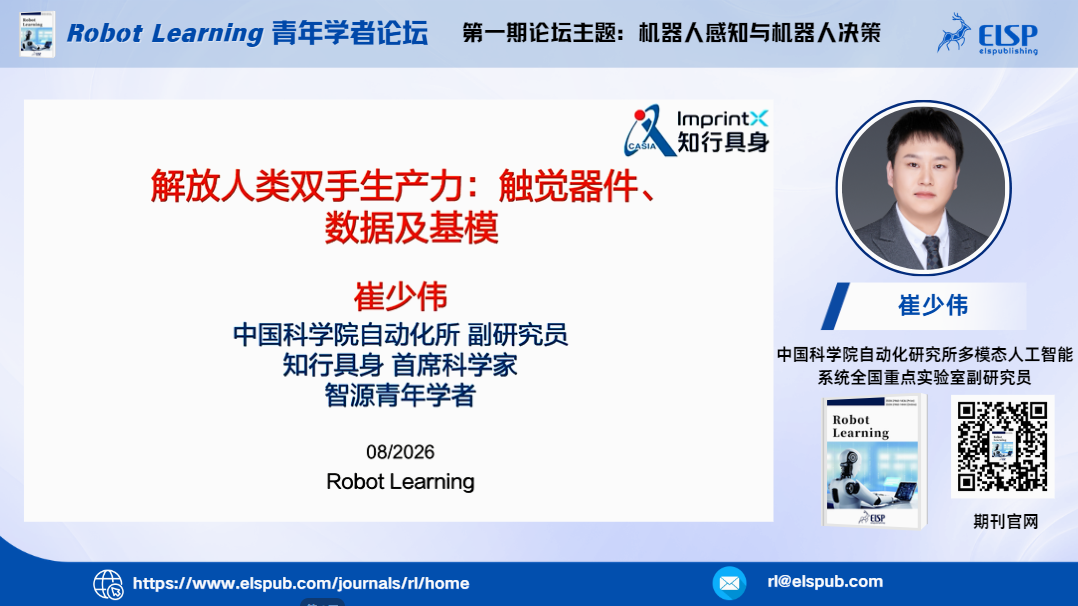
触觉要真正赋能具身智能,除了高性能传感器,还需要解决一个关键问题:如何获得足够丰富、高质量的触觉数据,并让模型真正理解触觉信息?
围绕这一问题,崔少伟老师从传感器、数据和模型三个层面,介绍了视触觉感知与具身智能的相关探索。报告重点分享了低延迟视触觉传感器、可穿戴触觉设备、触觉数据采集与仿真增广等研究,并进一步探讨触觉与视觉、语言等多模态信息的对齐。相关工作旨在解决触觉数据获取难、规模不足以及多模态融合等问题,为触觉进入具身智能大模型提供数据与技术基础。
跨域具身基座大模型:机器人学习迈向统一智能
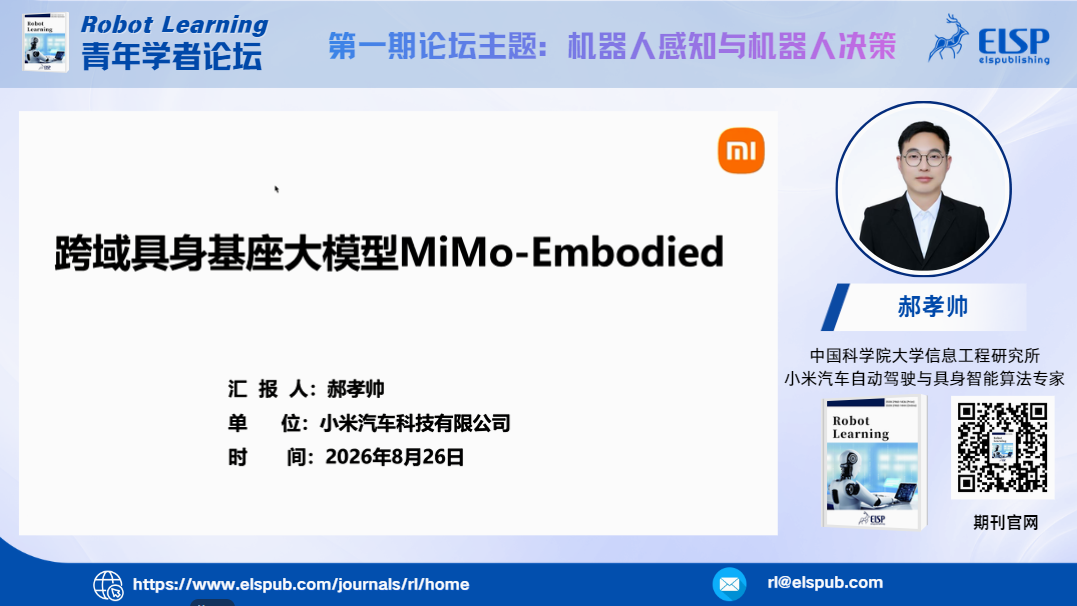
具身智能的发展不仅需要更强的感知与控制能力,也需要探索不同场景、不同任务之间的数据与知识能否实现协同。
郝孝帅老师分享了跨域具身基座大模型 MIMO Embodied 的研究进展。报告介绍了自动驾驶与具身智能跨领域融合的探索,以及模型在规划、空间理解、可操作性和Action输出等方面的能力,并展示了跨任务、跨场景数据协同对于提升模型泛化能力的潜力。这一探索也为构建更加通用的具身智能基座模型提供了新的思路。
深入交流:触觉会成为机器人的“第二视觉”吗?
在自由交流环节,与会嘉宾围绕“触觉是否是机器人不可或缺的感知能力”以及不同身体部位的触觉感知差异等问题展开讨论。
针对触觉的重要性,李高峰老师指出,机器人真正与物理世界交互时,许多关键的接触信息是视觉难以替代的。例如在插拔、抓取等精细操作中,触觉反馈对于判断接触状态和完成操作至关重要。同时,不同机器人部位的感知需求存在差异,未来触觉器件也需要根据具体任务进行针对性设计。
从“感知”到“智能”,触觉正在打开具身智能新空间
从仿生触觉传感器到视触觉数据与多模态模型,再到跨域具身基座大模型,本次论坛展现了触觉感知与具身智能融合发展的最新探索。Robot Learning青年学者论坛也将持续聚焦机器人学习与具身智能领域的前沿进展,为青年学者搭建开放、高质量的学术交流平台,期待与更多专家学者共同探索机器人学习与具身智能的未来!
本次论坛精彩内容已同步至ELSP爱迩思学术前沿论坛微信视频号,欢迎关注视频号观看完整回放。